바이크 바디
머신은 엔진, 기어박스, 서스펜션, 휠로 전달되는 동력 특성을 지닌 독립적인 질량체입니다. 250F와 450F는 이 물리 모델을 공유하지 않습니다.
두 개의 질량체
단일 중량체를 조작하는 방식이 아닙니다. 바이크와 라이더는 서로 독립된 물리 바디로 작동하며, 정비창에서는 이 두 물리 바디의 움직임과 직결된 설정만 조율할 수 있습니다.
머신은 엔진, 기어박스, 서스펜션, 휠로 전달되는 동력 특성을 지닌 독립적인 질량체입니다. 250F와 450F는 이 물리 모델을 공유하지 않습니다.
라이더는 두 번째 질량체입니다. 몸을 움직여 앞바퀴를 러트에 고정하고, 둔덕을 치고 나갈 때 리어에 하중을 싣고, 공중에서 피치를 조절하며, 윕이나 스크럽을 구사할 수 있습니다.
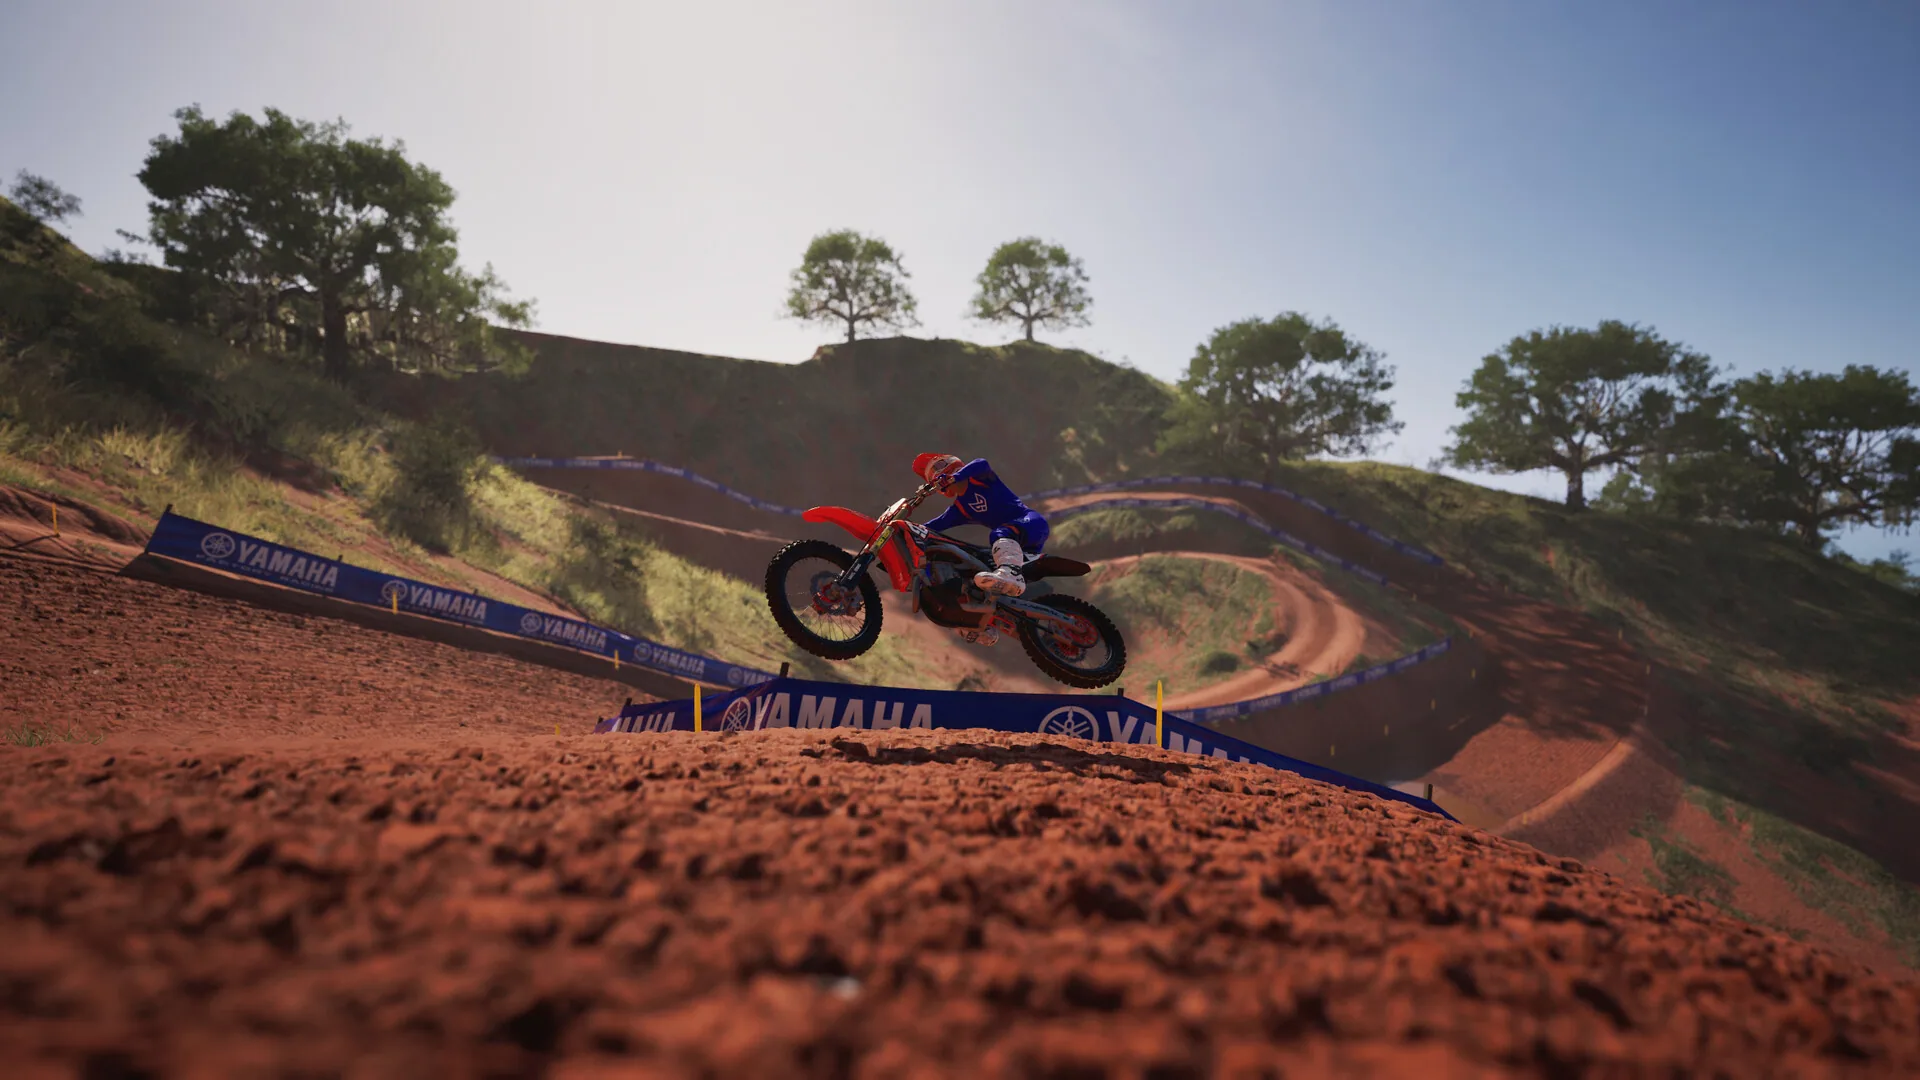
바이크와 라이더는 러트, 둔덕, 공중 동작 전반에서 서로 다른 독립된 물리 바디로 유지됩니다. 라이더를 움직이는 것은 하나의 조작 입력이며, 바이크의 질량은 라이더의 체중 이동 중에도 고유한 주행 라인을 유지합니다.
250F와 450F는 각각 독립된 엔진, 기어박스, 서스펜션 및 출력 전달 모델을 사용합니다. 두 기종은 완전히 다른 바이크로 주행되므로 클래스 변경은 단순한 외형 도색 변경이 아닙니다.
정비창에서는 각 코스 레이아웃에 맞춰 기어비, 서스펜션, 타이어 공기압을 튜닝할 수 있습니다. 조절 가능한 라이더 어시스트에는 하중 이동, 스로틀, 클러치가 포함됩니다. 순수한 두 바디의 움직임만 남을 때까지 어시스트 단계를 하나씩 낮춰보세요.
| 구분 | 현재 구현된 요소 | 추가 예정 요소 |
|---|---|---|
바디 | 바이크와 라이더는 분리된 물리 질량체로 작동합니다. | 바이크 물리 및 핸들링 개선 작업이 추가로 예정되어 있습니다. |
클래스 모델 | 250F와 450F는 엔진, 기어박스, 서스펜션, 출력 전달 모델을 각각 독립적으로 유지합니다. | 공식 라이선스 OEM 바이크는 추가 항목이며, 이 표의 세 번째 클래스가 아닙니다. |
정비창 | 기어비, 서스펜션, 타이어 공기압이 조정 가능한 항목으로 명시되어 있습니다. | 해당 세 가지 설정은 공개된 클릭 수치나 계산 공식이 제공되지 않습니다. |
어시스트 | 조절 가능한 라이더 어시스트에는 하중 이동, 스로틀, 클러치가 포함됩니다. | 두 바디의 순수한 물리만으로 주행할 수 있을 때까지 어시스트를 낮춰보세요. |
노면 | 각 레이아웃마다 고유한 주행 라인과 브레이킹 포인트가 이미 요구됩니다. | 동적 지형 변형이 추가될 예정입니다: 러트 형성, 브레이킹 범프, 레이스 진행 중 노면 변화. |